青少年机器人与人工智能课程教学大纲
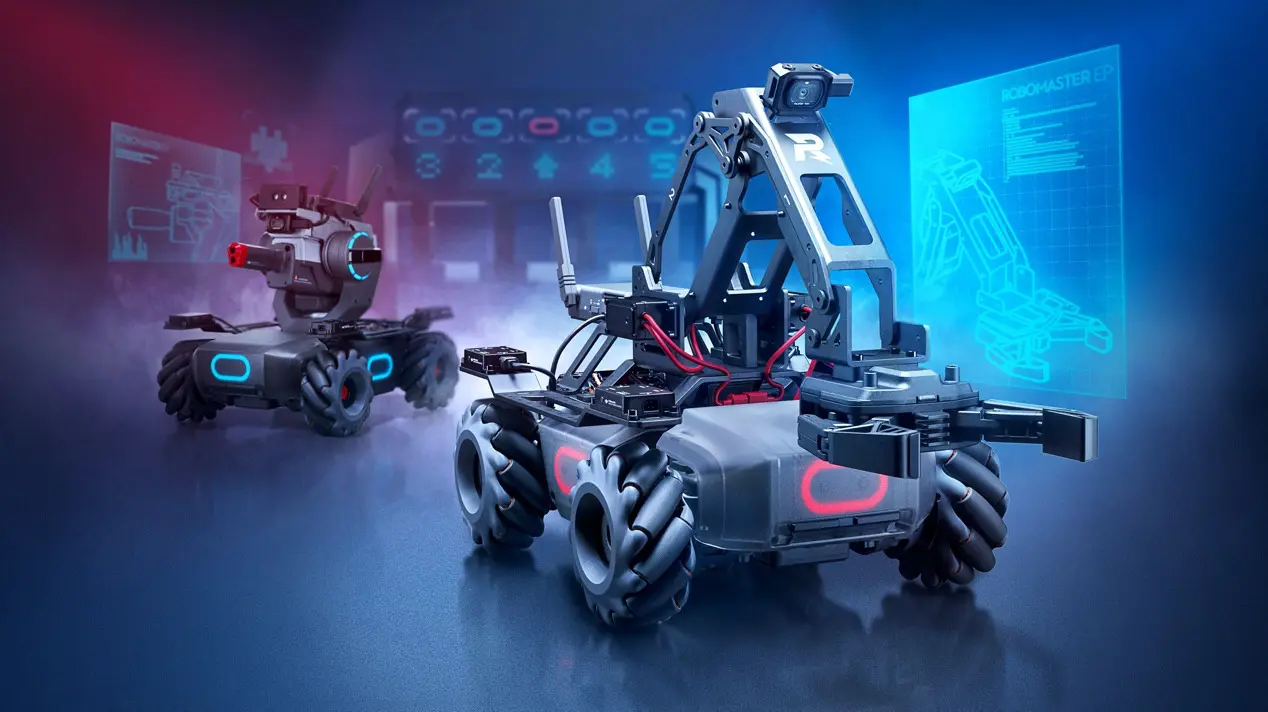
本大纲适用于适用年龄10-16岁的青少年,课时为 64学时(32理论+32实验)
一、课程性质和意义
人工智能技术的快速发展预示着一个全新时代的到来, 世界各国已经充分意识到人工智能是未来国家之间竞争的关键赛场,纷纷开始部署战略规划, 试图抢占人工智能领域研究与实践的高地。
我国国务院发布的《新一代人工智能发展规划》, 提出要“广泛开展人工智能科普活动, 在中小学设置人工智能相关课程, 逐步推广编程教育”, 这是我国首次将“编程教育”写入政府决策。
作为智能时代的一项重要技能, 编程能力逐渐被国际产业界和教育界所重视, 日益成为世界各国进行创新性人才培养战略的实施重点。以美国、澳大利亚、英国、欧盟为代表的国家及地区, 均已将编程能力的培养落实到国家政策, 根据青少年不同学习阶段制定相应的学习内容, 并将编程教育充分融入校内课程。同时, 国内外青少年编程教育研究热点同异并存, 主要集中于研究编程对青少年计算思维等高阶思维能力的影响, 编程融入中小学各学科发展, 编程对亲子关系以及学生心理效能的影响, 编程与创客教育的整合以及性别对青少年编程学习的影响等领域。
目前中国青少年教育面临两个主要问题:
1.青少年没有明确而正确的学习动机和动力。从小被强迫着去学习很多知识,其中很大一部分是不知道为什么而学的。努力盲目的学,仅仅是为了考出个好成绩,以得到父母和老师的表扬以及同学的羡慕。这样慢慢在学生的意识中就形成了为考试而学习,为竞争而努力的错误意识。
2.中国教育体系以理论教学为主,培养内容还停留在理论课程的基本概念、理论和知识的灌输,而缺乏实践验证的基础和实验创新的平台,造成了学生理论知识与实践能力脱节、无法贯穿知识体系间的内在联系,无法发挥学生的主观能动性和创造力。
更为深刻的是过于强调理论缺乏实践会引发学生缺乏上进心、意志力,厌学,甚至会造成焦虑、抑郁、自闭、亲子关系紧张等各种严重问题。原因是中国青少年教育几乎把所有的时间都花在知识教育上,而实践教育几乎没有。而做人的道理、道德品德教育、做事能力技能、团队分工合作等综合素质都需要具体的实践动手来培养。
习近平总书记全国教育大会重要讲话:培养什么人,是教育的首要问题。我国要深化教育体制改革,健全立德树人落实机制,扭转不科学的教育评价导向,坚决克服唯分数、唯升学、唯文凭、唯论文、唯帽子的顽瘴痼疾,从根本上解决教育评价指挥棒问题。要深化办学体制和教育管理改革,充分激发教育事业发展生机活力。要提升教育服务经济社会发展能力,调整优化高校区域布局、学科结构、专业设置,建立健全学科专业动态调整机制,加快一流大学和一流学科建设,推进产学研协同创新,积极投身实施创新驱动发展战略,着重培养创新型、复合型、应用型人才。
由于我国人口数量庞大而优质教育资源稀缺,为了公平性高考制度成为了筛选机制,通过标准化考试用有限的知识体系把高考分数高的孩子筛选出来,难免人才评价维度过于单一。而高校真正需要录取和培养的也并非只会考试的孩子,进入大学之后培养的是真正能够解决问题的,能够为社会做出贡献、能让世界发生改变的创新型人才,所以高等院校和社会需要的是多维度综合素质优秀的学生。因此合作、沟通、坚韧、乐观、谦虚、包容、勇敢、创新、变通、共情、自信、自立、进取、勤奋、珍惜时间、执行力、认真、负责、自制、诚实、正直、忠诚、善良、宽容、谦逊、孝顺、节俭、感恩、尊重他人、分享、主动学习、自省、热爱生命、崇尚运动、具体问题具体分析、知行合一等等,这里任何一种品质都比考试要重要的多,对人生影响深远。这些优秀的品质是需要通过具体的实践动手一点点培养起来的,而机器人技术培训教育可以很好的成为青少年科技创新培养的载体。
构建机器人与人工智能课程体系,建设机器人技术实践平台,在专业融合、学科交叉及创新思维和方法、技术与能力的培养上实现学生创新能力与实践水平的提升。以综合型跨专业平台模式引导机器人技术实践的方法,进行培训、培养并组织参与机器人技术相关的科技竞赛。
二、课程目标
为推动广大优秀青少年参与科技创新实践、培养工程实践能力、提高团队协作水平、培养创新创业精神,华南理工大学ROBOTIC战队科普组致力于通过机器人技术科技创新教育,采用多元化的教研实践,导师制专人指导青少年进行系统的机器人知识学习,激发其学习内驱力,发掘其兴趣点和特长,提升青少年多学科融合、自主学习、创新精神等核心能力和个人素质,并通过科学客观的创新人才评价体系,发现和培养年轻的科技精英,激发引领未来的科技少年。
三、教学时间安排
本课程理论课时32 ,实验课时32。 学时分配如下表所示:
| 章次 | 课程内容 | 课时 | 教学形式 |
|---|---|---|---|
| 1 | 机器人与人工智能实践平台介绍 | 4+4 | 讲授+实践 |
| 2 | 二轴云台和全向底盘 | 4+4 | 讲授+实践 |
| 3 | 信号指示灯和可编程音效控制 | 4+4 | 讲授+实践 |
| 4 | 距离、接触、陀螺仪等传感器融合应用 | 4+4 | 讲授+实践 |
| 5 | 机器视觉训练及识别方法 | 4+4 | 讲授+实践 |
| 6 | 视觉标签的应用及跟随巡线方法 | 4+4 | 讲授+实践 |
| 7 | 机械臂和机械爪的应用与编程 | 4+4 | 讲授+实践 |
| 8 | 人工智能在机器人对抗赛中的应用 | 4+4 | 实践+展示 |
| 合 计 | 64 |
四、教学内容要点
课程的教学要求大体上分为三个层次:了解、理解和认识。了解即能正确判别有关概念和方法;理解是能正确表达有关概念和方法的含义;认识是在理解的基础上加以灵活应用,最终将所学理论应用于实践进行验证和检验。
通过机器人与人工智能教学实践训练,使学生能够通过个人学习、资源网站学习、思维风暴和小组协作实践等教学方式,培养机器人技术相关内容的多角度认知能力、理性思维能力、逻辑思维能力、创新思维能力等综合素质。
五、青少年机器人培训课程体系方案
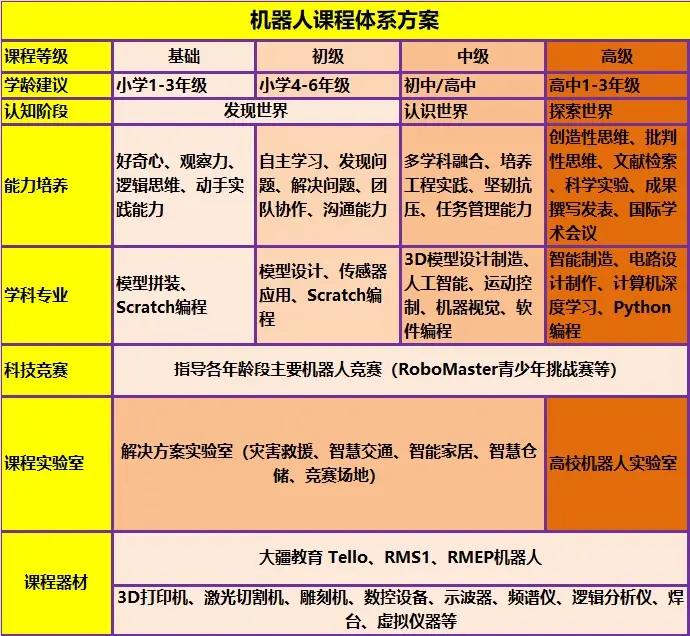
华南理工大学ROBOTIC战队科普组以竞赛为载体,以培养学员的科技素养、技术创新、团队合作和自主探究为目标,从基础知识、实践学习、竞赛学习三大方面,将机器人结构设计、机器人程序设计、传感器应用、人工智能应用、竞赛实践等五大模块设计了满足青少年各个年龄段基础、初级、中级、高级分段课程。
该课程体系涵盖多学科知识,将中学知识与大学知识串联起来,一定程度上弥补了当下基础教育与高等教育不连通的缺陷,有助于真正激发青少年学习兴趣、发挥青少年科技发展潜力、培养跨学科创新型人才。华南理工大学ROBOTIC战队科普组课程体系的提出和发展有利于加深青少年理论知识理解、将动脑与动手相结合、使他们真正感受到高质量有保障的综合素质教育。
第一章 机器人与人工智能实践平台介绍
1.2 EP机器人介绍
1.2.1 各式各样的机器人
1.2.2 EP机器人简介
1.2.3 相关赛事:RoboMaster 青少年挑战赛
1.3 基本结构和组成
1.3.1 EP机器人基本结构
1.3.2 EP机器人核心组件
1.3.3 运动控制
1.4 编程软件
1.4.1 RoboMaster EP的连接方法
1.4.2 RoboMaster编程使用方法
1.4.3 大疆教育平台连接EP机器人方法
1.4.4 大疆教育平台的图形化编程
第二章 二轴云台和全向底盘
2.1 云台的功能及其控制
2.1.1 云台的概念与功能
2.1.2 俯仰轴、航向轴、翻滚轴
2.1.3 EP机器人云台的基本组成和工作原理
2.1.4 EP机器人的云台的软件限位和机械限位
2.1.5 EP机器人的云台编程模块
2.2 灵活的麦克纳姆轮底盘
2.2.1 麦克纳姆轮的结构
2.2.2 麦克纳姆轮的运动学原理
2.2.3 麦克纳姆轮底盘的结构
2.2.4 麦克纳姆轮底盘的工作原理
2.2.5 麦克纳姆轮底盘编程模块
2.2.6 电机编址
2.3 扭腰闪避
2.3.1 扭腰闪避的运动姿势与闪避原理
2.3.2 模块类型
2.3.3 编程实现扭腰闪避
2.3.4 小陀螺闪避
2.3.5 装配自定义技能
2.4 全向移动
2.4.1 什么是全向移动
2.4.2 运动叠加原理
2.4.3 基于运动叠加原理编写底盘控制程序
2.4.4 刷锅闪避的运动姿势与闪避原理
2.4.5 编程实现刷锅闪避。
2.4.6 漂移的运动姿态
2.4.7 编程实现漂移甩尾
2.5 闪电突袭
2.5.1 编程实现闪电突袭
2.5.2 体感控制
第三章 信号指示灯和可编程音效控制
3.1 EP机器人上的灯
3.1.1 生活中的各种灯
3.1.2 RGB色彩空间
3.1.3 EP机器人的云台灯、底盘灯、弹道灯
3.1.4 在RoboMaster中编程控制EP机器人灯的颜色(python)
3.2 灯的控制
3.2.1 介绍灯效中的各种模块
3.2.2 循环语句与循环变量
3.2.3 编程控制EP机器人的云台灯逆时针从关闭到依次亮起
3.3 声音的控制
3.3.1 扬声器的原理
3.3.2 EP机器人对讲机的使用方法
3.3.3 EP机器人的多媒体编程模块
3.3.4 让EP唱一首《小星星》
3.4 期中项目——唱唱跳跳的EP
3.4.1 总结前三章的内容
3.4.2 编舞任务的重点知识
3.4.3 介绍编舞案例
第四章 距离、接触、陀螺仪等传感器融合应用
4.1 什么是传感器
4.1.1 传感器
4.1.2 生活中各种各样的传感器
4.1.3 EP机器人的传感器
4.2 装甲板
4.2.1 EP机器人的装甲板
4.2.2 装甲板检测原理
4.2.3 装甲板编程模块
4.3 距离传感器
4.3.1 距离传感器的原理。
4.3.2 距离传感器的安装
4.3.3 距离传感器的编程模块
4.4 陀螺仪
4.4.1 陀螺仪
4.4.2 EP机器人底盘姿态角的获取模块
4.5 反馈
4.5.1 反馈
4.5.2 开环控制和闭环控制
第五章 机器视觉训练及识别方法
5.1 智能的EP
5.1.1 什么是人工智能
5.1.2 人工智能可以完成哪些任务
5.1.3 人工智能技术的发展现状
5.1.4 EP机器人能完成哪些智能任务
5.1.5 学习EP机器人的智能功能需要先掌握哪些基础
5.2 声音识别
5.2.1 声音的本质及传播原理
5.2.2 人工智能声音识别的原理
5.2.3 EP机器人拍手识别
5.3 手势/姿势识别
5.3.1 人工智能姿势识别的原理
5.3.2 编程实现EP机器人手势识别
5.4 视觉标签的识别
5.4.2 认识视觉标签
5.4.3 EP机器人是如何识别视觉标签的
5.4.4 介绍列表的概念和基础用法
5.4.5 使用EP机器人识别视觉标签,并完成瞄准射击任务
5.5 线识别
5.5.1 线识别的基本原理
5.5.2 介绍像素坐标系
5.5.3 使用EP机器人实现线识别
5.5.4 EP机器人线识别的数据格式
5.6 行人/机器人的识别
5.6.1 深度学习图像识别原理
5.6.2 使用EP机器人识别行人/机器人
5.6.3 介绍EP机器人识别到的行人/机器人数据格式
第六章 视觉标签的应用及跟随巡线方法
6.1 视觉标签识别并瞄准
6.1.1 视觉标签的数据格式
6.1.2 用坐标信息近似计算云台角度
6.1.3 使用坐标信息进行瞄准
6.2 视觉标签动态跟随
6.2.1 简单的视觉跟随
6.2.2 P控制跟随
6.2.3 PID优化控制跟随
6.2.4 误差小于一定值时射击
6.3 单线巡线
6.3.1 单线识别数据格式解析
6.3.2 多线识别数据格式解析
6.3.3 使用EP机器人进行巡线
6.4 巡线的拓展
6.4.1 基础的拓展思路
6.4.2 10点考察法
6.4.3 其他判断弯道减速的方法
第七章机械臂和机械爪的应用与编程
7.1 机械臂和机械爪的结构
7.1.1 EP机器人工程形态的组成和结构
7.1.2 连杆的基础知识
7.1.3 机械臂的结构和传动原理
7.1.4 机械爪的结构和传动原理
7.2 舵机
7.2.1 舵机的组成
7.2.2 舵机的控制原理
7.2.3 舵机接入EP机器人的方法
7.2.4 编程控制舵机运动
7.3 机械臂的控制
7.3.1 机械臂运动模型
7.3.2 EP机械臂末端的可达范围
7.3.3 机械臂接入EP机器人的方法
7.3.4 编程控制EP机械臂的方法
7.4 机械爪的控制
7.4.1 机械爪的控制模块
第八章 人工智能在机器人对抗赛中的应用
8.1青少年挑战赛竞赛命题
8.2青少年挑战赛参赛机器人的功能要求
8.3青少年挑战赛竞赛规则
8.4青少年挑战赛竞赛赛道
8.5青少年挑战赛计分规则
8.6青少年挑战赛对抗赛注意事项
六、课程的考核要求
课程重点:是掌握机器人与人工智能的系统理论知识。
课程难点:是机器人与人工智能的应用,开放性工程设计思维的建立和运用其解决问题的能力。
考核要求:了解创新对于世界发展的价值和意义,能快速洞察社会和产业发展中的问题和痛点,理解机器人与人工智能技术构建的原理,掌握机器人与人工智能技术方法的具体实施内容,并能运用机器人与人工智能的工程经验提出解决现实问题的接近“完美”的解决方案。
1、成绩评定总则
本课程考核分为平时考核、实践考核和展示答辩三部分。其中平时成绩占30%,实践考核占40%,展示答辩占30%。
2、平时成绩评定
平时成绩依据学生的课堂出勤率、课堂任务完成情况进行评定。评定时,应充分体现公平、公正、实事求是的原则,客观地评价学生平时的表现。
3、实践考核
大型复杂机器人搭建,注重人工智能的应用;通过视觉识别、机器学习、底盘控制算法和多传感器应用等技术实现复杂、智能机器人自主动作;Python语言程序设计
4、展示答辩
七、课程推荐使用的教材及教学参考资料
《人工智能与机器人技术STEAM教育系列教材—EP机器人拓展与实战》,书号:ISBN 978-7-5668-3822-3,CIP核准号:2023235455,主编 喻晓伶、王伟健、周宇鹏, 暨南大学出版社。