RoboMaster TT | 飞行原理
本节将带你掌握无人机的飞行原理,并能够用移动端TELLO APP和TELLO EDU控制无人机完成飞行任务。
有趣的附壁现象
附壁效应是指水流或气流(下面统称为“流体”)离开本来的流动方向,改为随着凸出的物体表面流动的现象,也称为康达效应或柯恩达效应。“附壁”的原因是当流体与它流过的物体表面之间存在表面摩擦时,流速会减慢。只要物体表面的弯曲程度不是太大,流速的减缓就会导致流体被吸附在物体表面上流动,从而就有了“附壁”的出现。
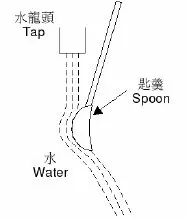
试一试打开水龙头,放出小小的水流,把一支汤匙的背放在水流的旁边,观察会出现什么现象?
水流会被吸引,流到汤匙的背上。当水流附在汤匙上以后,附壁作用令水流一直附着在汤匙上的凸出表面流动。
无人机的起飞原理
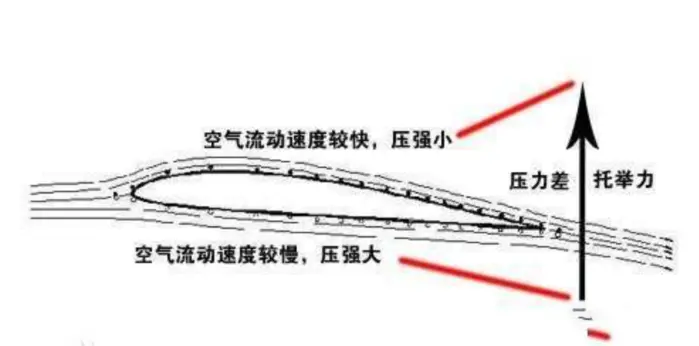
伯努利原理是被称为“流体力学之父”的丹尼尔·伯努利在1738年发现的,具体指的是,在气流或者水流中,流速越快,流体产生的压强就越小;流速越慢,流体产生的压强就越大。
无人机的机翼上下两侧的形状不同,上侧较凸,而下侧较平;所以当飞机滑行时,在相同时间内,上侧的空气比下侧的空气流过了较多的路程,因为速度=路程/时间,所以机翼上侧的气体流速大于下侧。根据伯努利原理,当飞机滑动时,机翼上侧的空气压力要小于下侧,这就使飞机产生了一个向上的升力。
无人机的飞行方向改变的原理
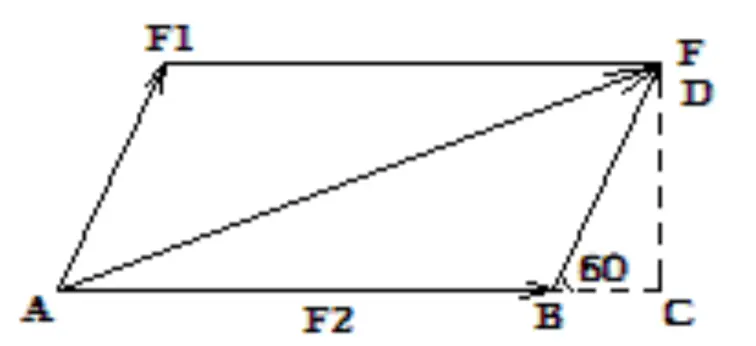
在大多数的实际问题里,物体不只受到一个力,而是同时受到几个力。如果一个力的作用效果与几个力共同的作用效果相同,则这个力就叫做这几个力的合力。(注意:合力是假想的力,不是真实存在的。)
两个力合成时,以表示这两个力的有向线段作为邻边构成平行四边形,这两个邻边之间的对角线就代表合力的大小和方向,这就叫做平行四边形定则。
垂直运动
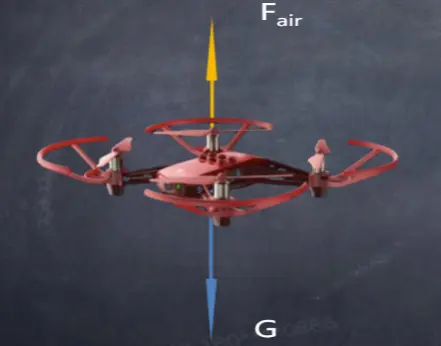
垂直运动即无人机的升降和悬停。首先分析无人机的受力情况:无人机受到一个向上的升力以及向下的重力,当升力大于重力时,无人机上升;当升力小于重力时,无人机下降;当升力等于重力时,无人机悬停。
水平运动
水平运动即无人机向前后左右的方向飞行。例如无人机要向前飞,无人机的姿态就需要向前倾。根据力的合成,要形成这种姿态,我们通过受力分析可知,无人机两个前翼受到的合力需要小于两个后翼;而无人机前后翼的重力相等,由此推出,我们需要作的改变是使得两个前翼受到的升力小于两个后翼,再根据伯努利原理,也就是两个前翼的转速要小于后翼的转速,无人机就会实现向前飞。其他方向的分析同理。
偏航运动
偏航运动即无人机顺时针或者逆时针方向的转动。四旋翼无人机的转向可以借助反扭力。当无人机方向不变时,无人机机翼旋转产生的反扭力互相抵消。例如,我们要使无人机顺时针偏航,则要让其受到顺时针方向上的反扭力,即要使无人机右前方与左后方的机翼转速增大,另外两翼转速减小。逆时针偏航则反之。