RoboMaster TT | 多机编队飞行
在动物世界中,由于季节或者繁殖等原因,动物们在特定的时间会进行一定的迁徙行为;而他们的迁徙往往是结成一定的队形,沿着一定的路线进行。比如我们熟知的大雁南飞,大雁的飞行往往是排成“人”字形或“一”字形,这样的有序排列不仅使得它们群体可以飞得快飞得远,还能避免彼此碰撞。
在无人机编队飞行时,我们也希望通过编程使得无人机之间避免碰撞,彼此配合完成一系列动作。接下来,我们就通过学习,看看在编程世界里,无人机编队能够如何完成这一目标。
无人机编队
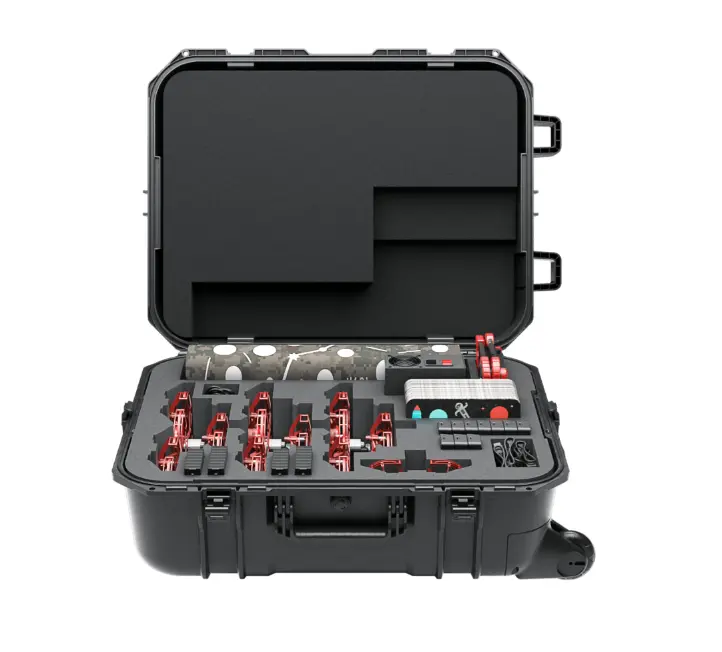
若是使用无人机编队套装,可见,TT编队套装中共有10台无人机,其中一台为主机,贴有红色贴纸方便辨认,其余为从机。
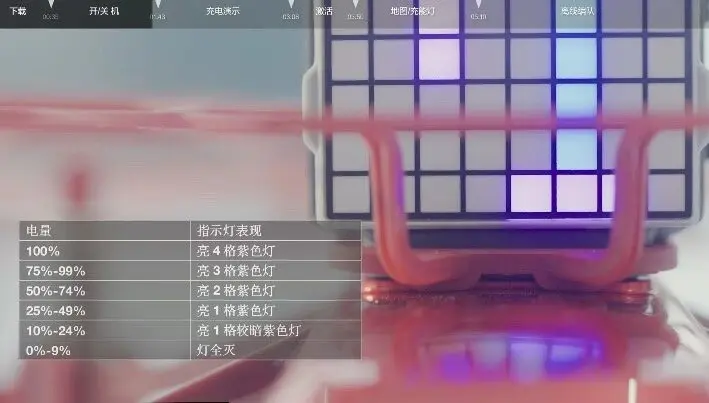
开启主机,若点阵LED灯亮起浅橙色,则为内置了编程文件。再确保飞行器电量是否在75%及以上,即右下角的电量指灯至少亮3格。
摆放在夜光星座地图上时,每台TT之间的距离要大于50CM,飞行器与夜光星座地图边缘的距离也要大于50CM。
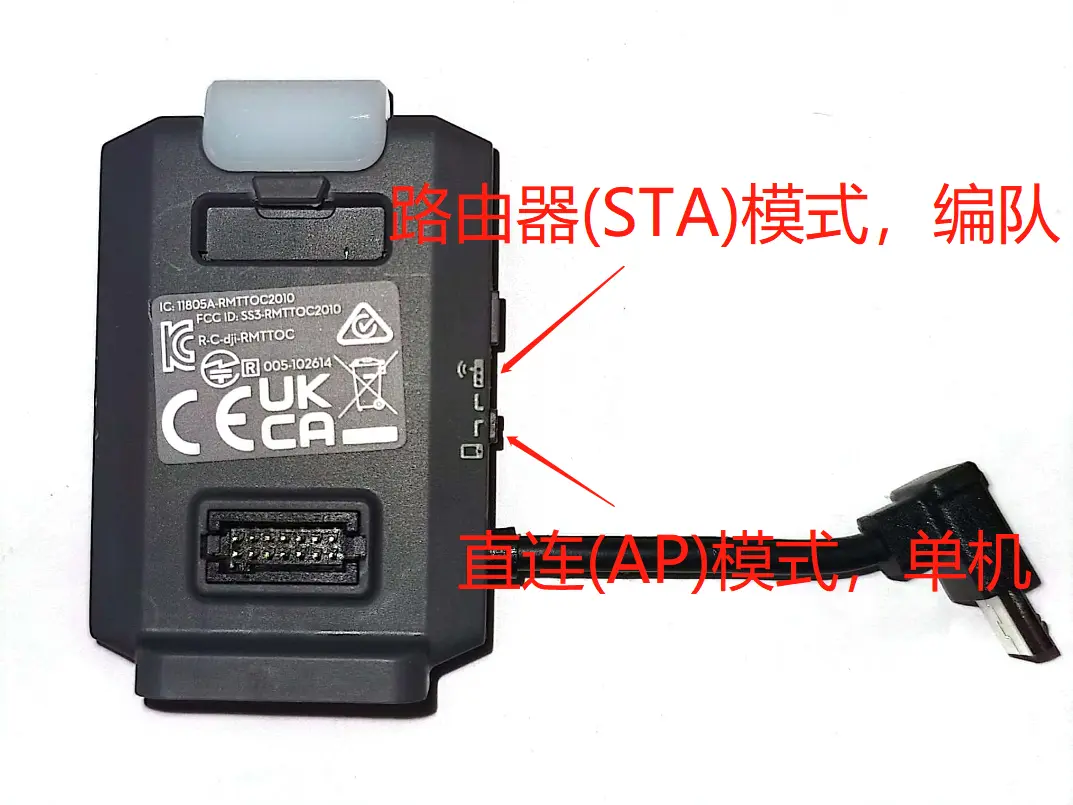
主机切换为“直连”模式,其他飞行器切换为“路由器”模式。
当三击开源控制器侧边的按钮后,主机的WiFi变为RMTT-AP,从机会自动接入主机WiFi,同时,点阵屏上也会亮起上一次选择的编队文件序号。按住点阵屏上端的“TOF”进行编队文件切换,单击主机上的“自定义按键”,即可确认选择该编队文件。选择完成后,点阵屏会显示当前成功接入的飞行器数量;当主机显示字母A且亮起绿色LED灯时,表示接入数量与当前编队匹配;再单击“自定义按键”,主机点阵屏显示倒计时3s时,即可开始编队飞行。
编队模块
认识到无人机编队飞行的魅力后,我们接下来学习通过编程使得无人机根据我们的指令做出相应的动作。
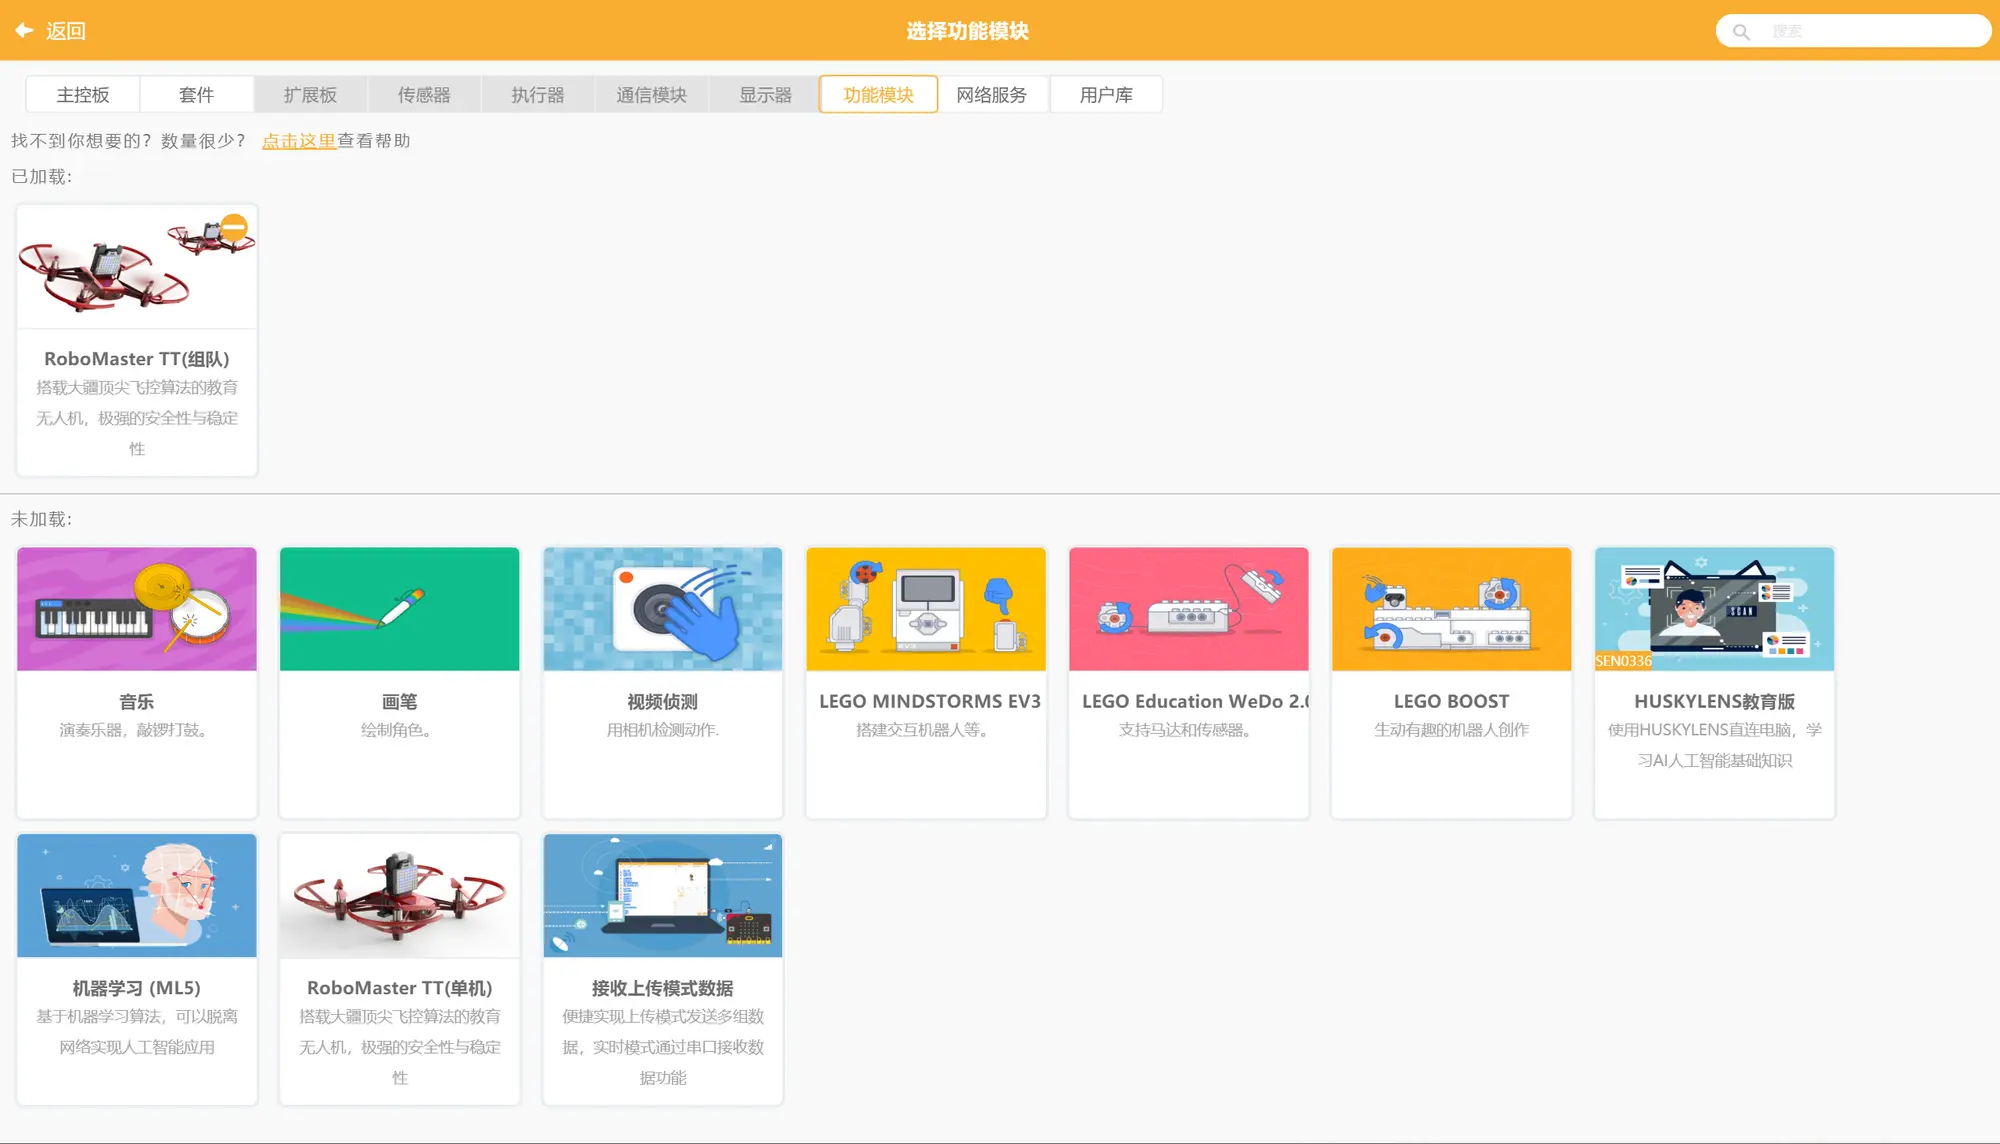
首先,我们函数要先从左下角“拓展”中进入“功能模块”的选择,选择“RoboMaster TT(组队)”,再返回即可开始无人机编队的编程。
进入到“功能模块”,我们可以看见,相比于单机编程,编队编程增加了“初始化与同步模块”。
而其他模块在大体上则与单机编程相差无几。