RoboMaster TT | 传感器
人类依靠视觉、听觉、触觉、味觉、嗅觉去感知客观世界,如果要使无人机也具备感知能力,就必须赋予它类似的感官装置。在物联网领域,传感器技术的应用非常普及,在物流、支付、电商交易、生活缴费、网上工作学习等场合,我们都享受着传感器感知所带来的便利。在设计无人机时,需要什么传感器,传感器应该布局在无人机的哪些位置,以及它们能为无人机带来什么数据反馈,无人机根据传感器的反馈如何调整飞行姿态,执行飞行命令等都是无人机设计师需要考虑的问题,以下我们一起探索TT无人机上的传感器,揭开无人机感知客观世界的秘密。
TT无人机的传感器
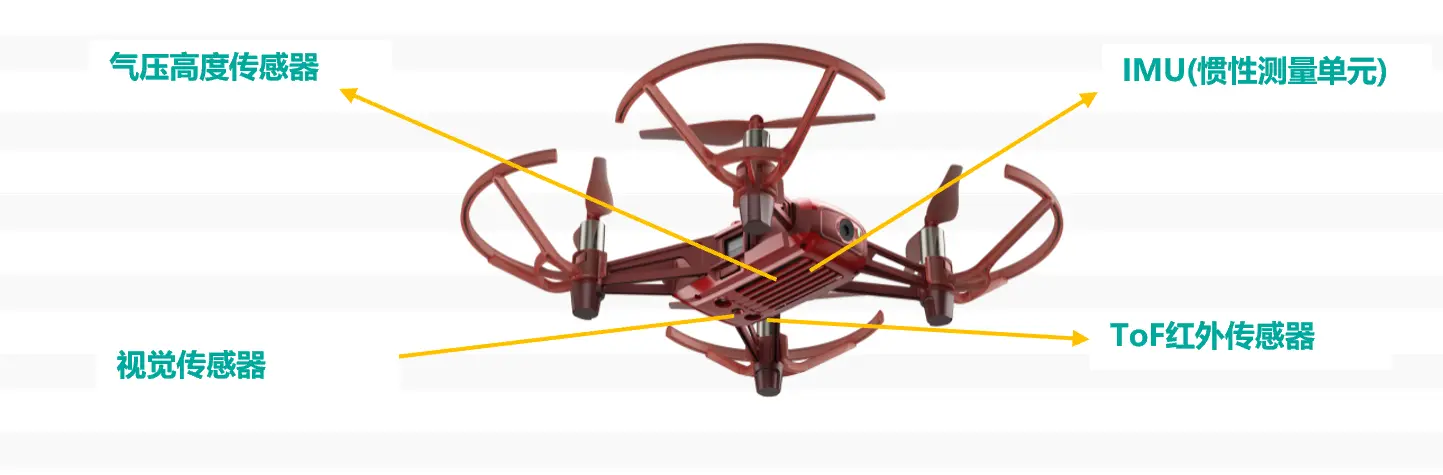
TT无人机内置了许多传感器,有TOF传感器前视传感器,TOF下视传感器,气压高度传感器,视觉定位传感器,IMU(惯性测量单位)等,而且在mind+中有与之对应的编程模块。下面我们分别来介绍这些传感器与程序模块。
气压高度传感器: TT利用该传感器通过大气压的变化来测量当前TT所处的海拔高度。在mind+中,“气压计高度”模块可以实时获取TT当前的海拔高度。在mind+上连接TT后,点击“气压计高度”模块前面的对钩,即可在右侧查看当前海拔高度。(带“-”号表示高度在海平面以下)
视觉传感器: 相当于无人机的“眼睛”,TT可以通过搜集和分析图像信息来为自身所在方位做判断,并进行定位和调整,实现视觉定位;也可以对图像进行分析,提取到图像的特征,实现视觉识别。具体使用上是,TT通过该传感器探测到“挑战卡”的编号及位置,和完成对一些简单形状的识别。
TOF 传感器: TOF(Time Of Flight)传感器是红外传感器,主要由发射器和接收器组成。通过测量光从发射到达物体表面再返回的时间,结合光速(3.0×10⁸m/s)可得被测量物体到传感器的距离。
- 前视TOF测距传感器位于拓展模块上,用于测量TT与正前方物体的距离(注意单位是mm),测量范围是20~1280mm。在mind+中,“读取TOF测距”模块可以获取障碍物离传感器的距离。当测量距离小于20mm时,TOF距离显示为10;当测量距离大于1280mm时,TOF测距距离为8190或者8191mm。
- 下视TOF高度传感器在无人机机身下方,用于测量无人机与地面的高度或者TT下侧到物体的距离,测量范围是30~900cm。在mind+中,“TOF高度”模块可以用于测量无人机与地面的高度。当测量高度小于30cm时,TOF高度显示为10;当测量高度大于900cm时,TOF高度显示为6553。
IMU (惯性测量单元): 相当于无人机的“感觉”,TT用于测量自身三轴姿态角以及加速度的装置,是运动惯性导航系统的主要组件,可以获得在三维空间中的姿态、方向、翻滚角度上的变化信息。在mind+中,“姿态角”模块、“加速度”模块、“速度”模块是用于获取这些信息的。
TOF传感器编程
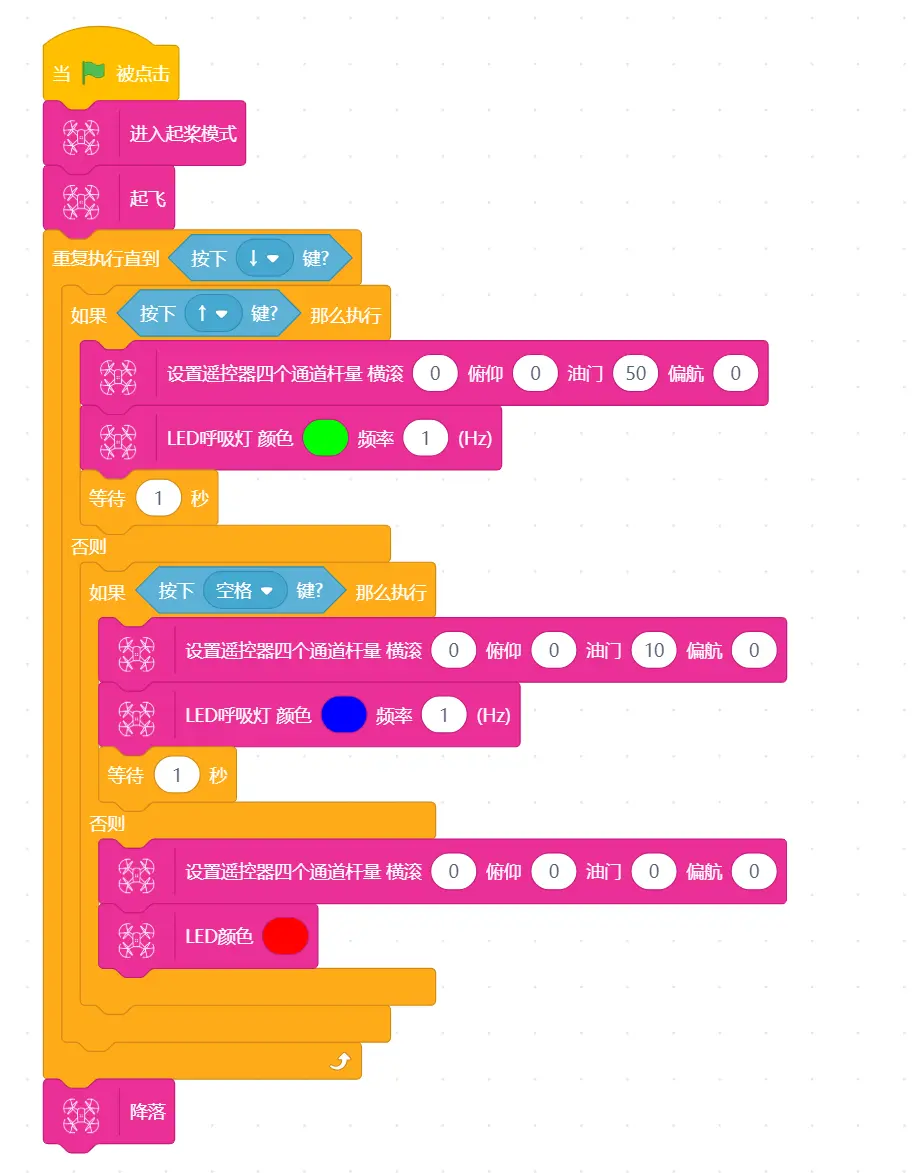
我们不能确切知道天花板的高度,因此无人机上升的距离我们也不能确定。所以我们可以编程通过键盘控制无人机缓慢上升到达天花板,同时勾选“气压计高度”和“TOF高度”,即可在电脑上查看最终天花板的高度。我们在编程中还将用到“遥控杆量”模块,设置无人机“油门”的数值,即可控制其缓慢上升。此外,也可以用不同颜色的LED灯来区分TT此时执行到什么不同的状态。